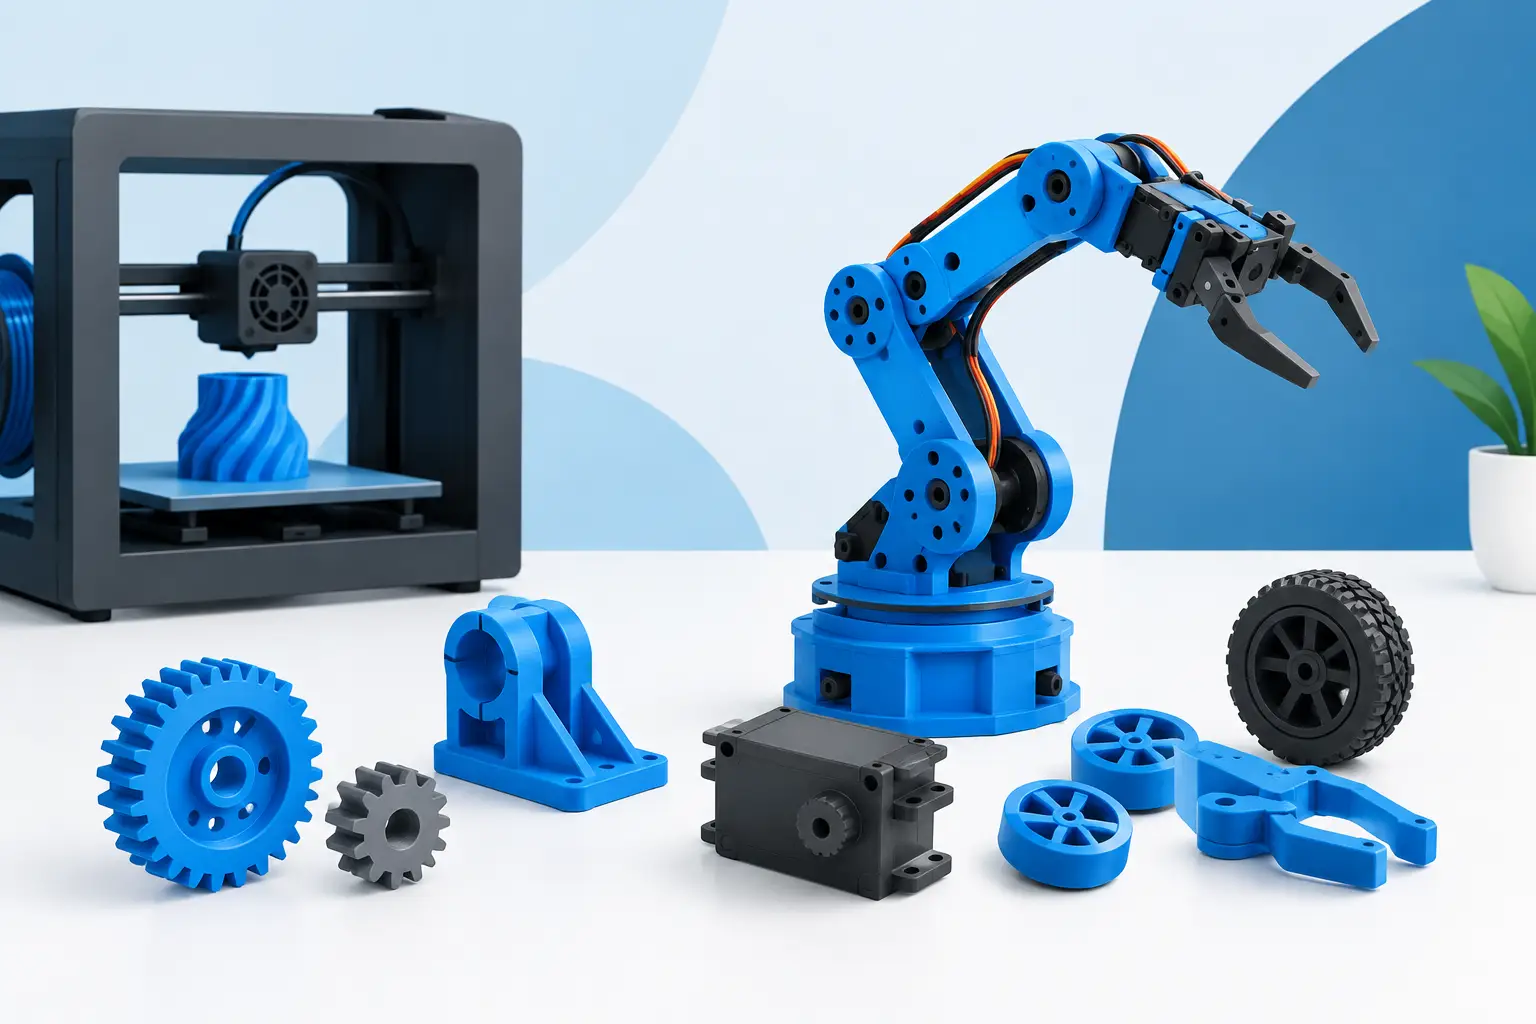
Un supporto sensore che vibra, una pinza che flette oltre il previsto o un carter che interferisce con un cablaggio possono fermare settimane di test. Gli esempi componenti per robotica più utili non sono quindi semplici oggetti stampati in 3D: sono parti progettate per risolvere vincoli reali di carico, movimento, ingombro, manutenzione e ripetibilità.
Nello sviluppo di celle automatizzate, robot mobili, end-effector e sistemi di visione, la manifattura additiva permette di passare dal file CAD al test funzionale in tempi ridotti. Il vantaggio non riguarda soltanto la velocità. Consente di iterare una geometria, integrare funzioni prima separate e produrre piccole serie senza attendere attrezzaggi o stampi. Per ottenere un componente utilizzabile, però, materiale, tecnologia e progettazione devono essere scelti insieme.
Esempi di componenti per robotica e loro funzione
Un primo gruppo comprende i componenti strutturali non portanti o semi-strutturali: staffe di fissaggio, supporti per telecamere, basi per sensori, distanziali, cover e passacavi. Sono elementi apparentemente secondari, ma incidono sulla precisione del sistema. Una staffa per una camera di visione, per esempio, deve mantenere l'allineamento ottico sotto vibrazione e non deve deformarsi quando il robot accelera.
Un secondo gruppo riguarda gli end-effector. Dita per pinze, ganasce sagomate, ventose supportate da adattatori, guide di centraggio, dime di presa e piastre di interfaccia possono essere personalizzate sulla forma del prodotto movimentato. Qui la stampa 3D è particolarmente efficace perché permette di adattare il contatto al pezzo, alleggerire il gruppo mobile e modificare rapidamente la presa quando cambiano formato, lotto o packaging.
Nei robot mobili e nelle piattaforme autonome rientrano carter elettronici, alloggiamenti per batterie, supporti per lidar, protezioni per connettori, paraurti e supporti per antenne. In questi casi la parte deve convivere con urti, polvere, cablaggi e necessità di ispezione. Una cover esteticamente pulita ma difficile da rimuovere può aumentare i tempi di manutenzione più di quanto faccia risparmiare in fase di assemblaggio.
Un quarto ambito è quello delle attrezzature di produzione: maschere di montaggio, calibri di controllo, posaggi, guide di inserimento e dispositivi poka-yoke. Non sono componenti installati sul robot, ma rendono più affidabile la costruzione e il collaudo del sistema. La possibilità di integrare riferimenti, sedi per boccole e indicazioni incise riduce gli errori dell'operatore e rende il processo più ripetibile.
La domanda corretta non è solo: quale pezzo stampare?
Prima di selezionare una tecnologia, occorre definire la funzione della parte. Un carter protettivo, una staffa soggetta a flessione e una ganascia a contatto con una superficie delicata possono avere forme simili, ma richiedono requisiti diversi. La scelta parte da quattro verifiche: carichi e direzione delle sollecitazioni, ambiente di utilizzo, tolleranze richieste e numero di pezzi previsto.
Per una parte strutturale conviene stimare carico statico, picchi dinamici e numero di cicli. Nei sistemi robotici l'accelerazione può generare forze significative anche su masse contenute. Se il componente sostiene un sensore o una pinza, il calcolo deve considerare anche il braccio di leva, le vibrazioni e l'effetto dei fissaggi. Quando serve una rigidezza elevata, spesso è preferibile aumentare nervature e sezioni nelle zone corrette invece di rendere uniformemente più spessa tutta la parete.
L'ambiente di lavoro modifica la scelta. Un componente vicino a lubrificanti, solventi, fonti di calore o lavaggi frequenti necessita di verifiche specifiche di compatibilità. Allo stesso modo, una parte esposta a luce UV o impiegata in esterno non può essere scelta solo in base all'aspetto superficiale. Il requisito elettrico conta: per alcuni alloggiamenti possono essere necessari isolamento, gestione dei cavi e geometrie che evitino sfregamenti o punti di schiacciamento.
Materiali e tecnologie per parti funzionali
Il PA12 prodotto con tecnologia SLS è spesso indicato per supporti, cover, staffe, piccole serie e componenti con geometrie complesse. Offre un buon equilibrio tra resistenza meccanica, stabilità e libertà progettuale. L'assenza di supporti di stampa permette di realizzare canali, incastri e forme organiche con meno vincoli rispetto a molti processi tradizionali. Resta necessario considerare le tolleranze funzionali e prevedere eventuali lavorazioni o sedi dedicate quando l'accoppiamento è critico.
Il TPU è adatto a dita morbide, protezioni antiurto, elementi di presa e passacavi flessibili. La sua utilità non deriva soltanto dalla flessibilità: può aumentare l'attrito sul prodotto movimentato e ridurre il rischio di segni o danni. Il compromesso è una minore precisione nelle geometrie molto sottili e una risposta elastica da valutare in base a carico, temperatura e numero di cicli.
Le resine MSLA sono una scelta efficace per prototipi molto dettagliati, cover compatte, componenti con superfici accurate e verifiche di accoppiamento. Esistono formulazioni tecniche per requisiti specifici, ma il comportamento della resina va valutato sul caso d'uso, soprattutto se il componente è sottoposto a urti ripetuti o carichi prolungati. Una parte precisa non è automaticamente una parte adatta a lavorare per migliaia di cicli.
La tecnologia FDM può essere una soluzione pratica per dime, attrezzature di prova, protezioni e prototipi dimensionali, in particolare quando dimensioni, tempi e costo sono prioritari. La direzione di stampa va però definita rispetto alle sollecitazioni. Nelle parti stratificate, l'orientamento influisce sulla resistenza e sulla qualità delle superfici funzionali.
Progettare geometrie che si montano al primo tentativo
Nei componenti robotici, la geometria deve essere pensata anche per l'assemblaggio. Fori filettati direttamente nella plastica possono andare bene per un prototipo o per interventi limitati, ma nei punti soggetti a montaggi ripetuti sono spesso preferibili inserti filettati, boccole o elementi metallici integrati. La scelta dipende dalla coppia di serraggio, dal numero di cicli e dalla criticità del collegamento.
Le pareti sottili richiedono attenzione. Un carter può essere leggero, ma deve mantenere forma e planarità vicino a viti, clip e connettori. Nervature, raggi di raccordo e rinforzi localizzati aiutano a distribuire le sollecitazioni. Spigoli vivi e brusche variazioni di sezione, al contrario, concentrano tensioni e aumentano il rischio di rottura.
Per gli accoppiamenti, è utile distinguere tra gioco di montaggio, interferenza e riferimento di precisione. Un incastro a pressione può essere efficace per chiudere una cover, ma non è la scelta ideale se la parte deve essere aperta ogni giorno. Per sensori, guide e piastre di interfaccia, i riferimenti geometrici devono essere posizionati vicino alla funzione critica, non lasciati dipendere da superfici esterne non controllate.
Anche il cablaggio merita progettazione. Prevedere raggi adeguati, punti di fissaggio, finestre di ispezione e spazio per connettori riduce i problemi in fase di installazione. Un file CAD corretto dal punto di vista estetico può diventare inutilizzabile se non considera l'accesso a una vite o la corsa necessaria per estrarre un connettore.
Dal prototipo alla piccola serie senza perdere controllo
Il primo pezzo serve a verificare più di una misura. Va testato sul robot reale, con cablaggi, viteria, sensori e cicli di movimento effettivi. È qui che emergono interferenze, rumore, flessioni e difficoltà di montaggio. Documentare queste evidenze permette di trasformare una correzione rapida in una revisione progettuale tracciabile.
Quando il componente passa in pre-serie, diventano centrali ripetibilità, identificazione e finitura. La tintura può uniformare l'aspetto di un lotto e rendere il componente più coerente con il prodotto finale. L'incisione laser di codici, riferimenti di montaggio, revisione e seriale semplifica tracciabilità e manutenzione, soprattutto su attrezzature o componenti destinati a più impianti.
Doppialinea lavora in questo passaggio dal file al pezzo finito con verifica tecnica, produzione in house e opzioni di post-processing, così da valutare non solo la stampabilità ma anche il comportamento della parte nel suo assemblaggio reale. Per un ufficio tecnico, avere un unico interlocutore riduce i passaggi tra preventivo, revisione e produzione.
La stampa 3D non sostituisce sempre lavorazioni CNC, lamiera o stampaggio. Se il volume cresce molto, se sono richieste tolleranze estremamente strette o se il componente è sottoposto a carichi elevati e continui, può essere più adatto un processo ibrido o tradizionale. Il valore dell'additivo sta nel selezionarlo dove porta un vantaggio misurabile: velocità di sviluppo, complessità geometrica, personalizzazione o produzione limitata.
Per trasformare un'idea in una parte affidabile, il punto di partenza è semplice: progettare ogni componente attorno alla sua funzione reale, non attorno alla sola possibilità di stamparlo. Un buon supporto, una pinza ben dimensionata o una dima chiara fanno lavorare meglio l'intero sistema robotico.